OHT AUTOMATION & CONTROL · 2026.09.22
OHT 제어 방식 완전 비교: PLC·IPC·Embedded ECU, 누가 무엇을 제어하는가?
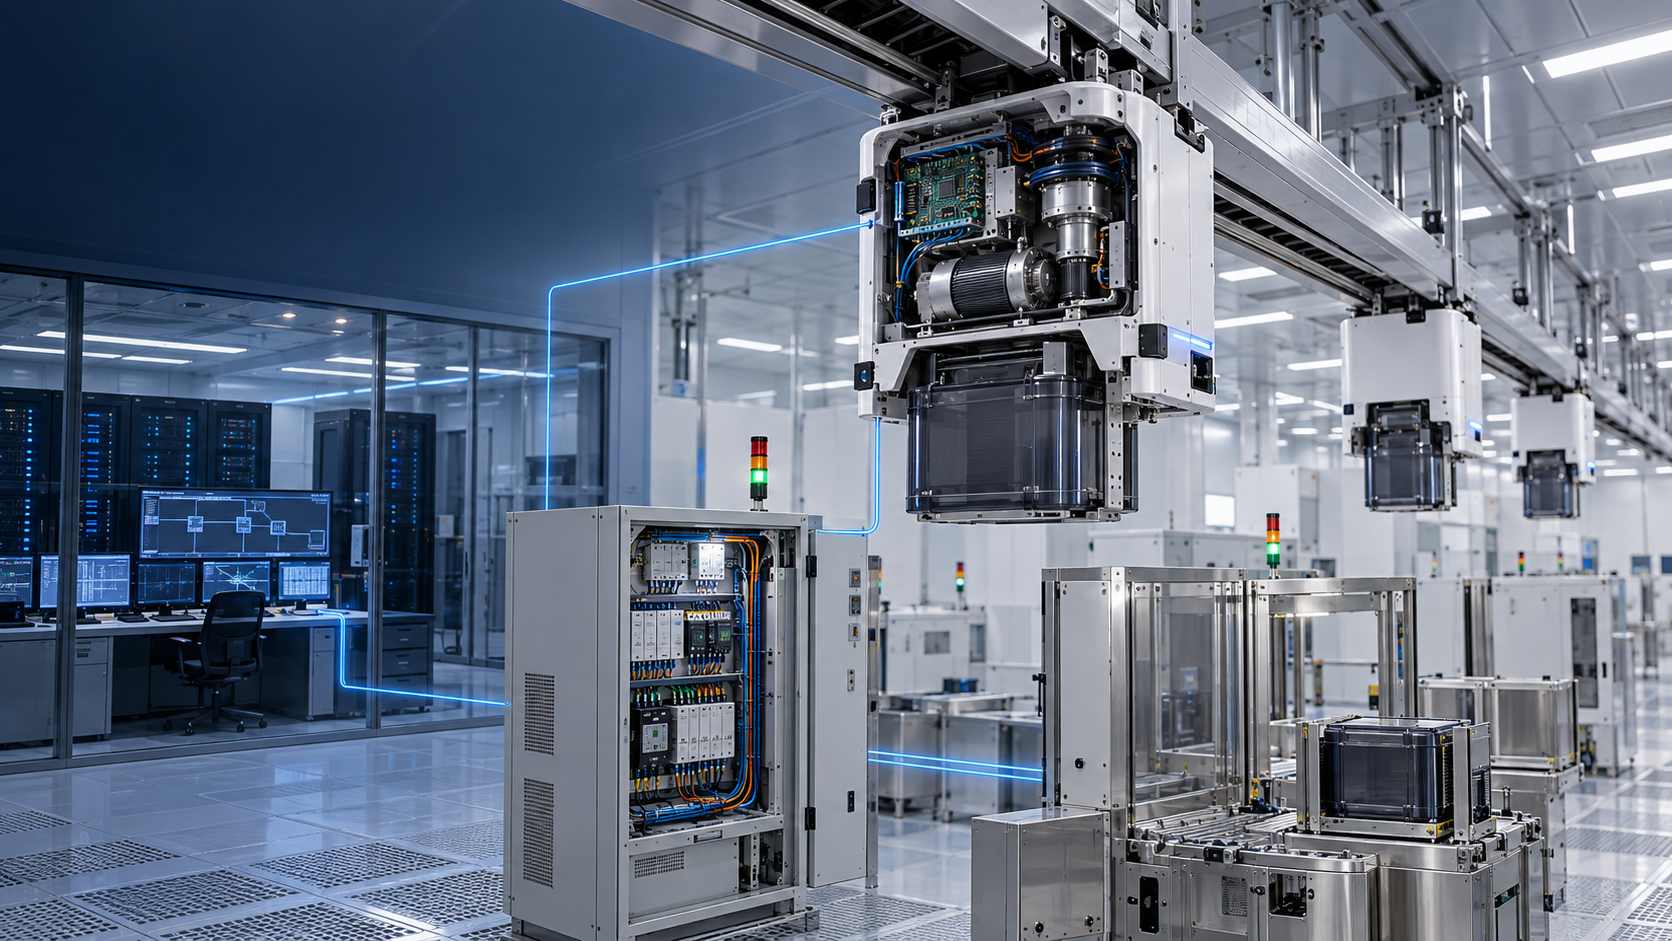
PLC·IPC·Embedded ECU는 OHT에서 서로를 완전히 대체하는 경쟁 기술이 아니라 서로 다른 계층을 맡는 제어 플랫폼이다. PLC는 고정 설비와 안전 인터록, IPC·서버는 배차·경로·데이터 처리, 차량 ECU는 주행·호이스트·센서·브레이크의 실시간 제어에 가장 잘 맞는다. 주요 OHT 기업도 기능적으로는 이러한 하이브리드 구조를 사용하지만, 제조사별 CPU·OS·보드 사양은 대부분 비공개이므로 공개자료만으로 특정 회사를 ‘PLC형’ 또는 ‘IPC형’으로 단정하면 안 된다.
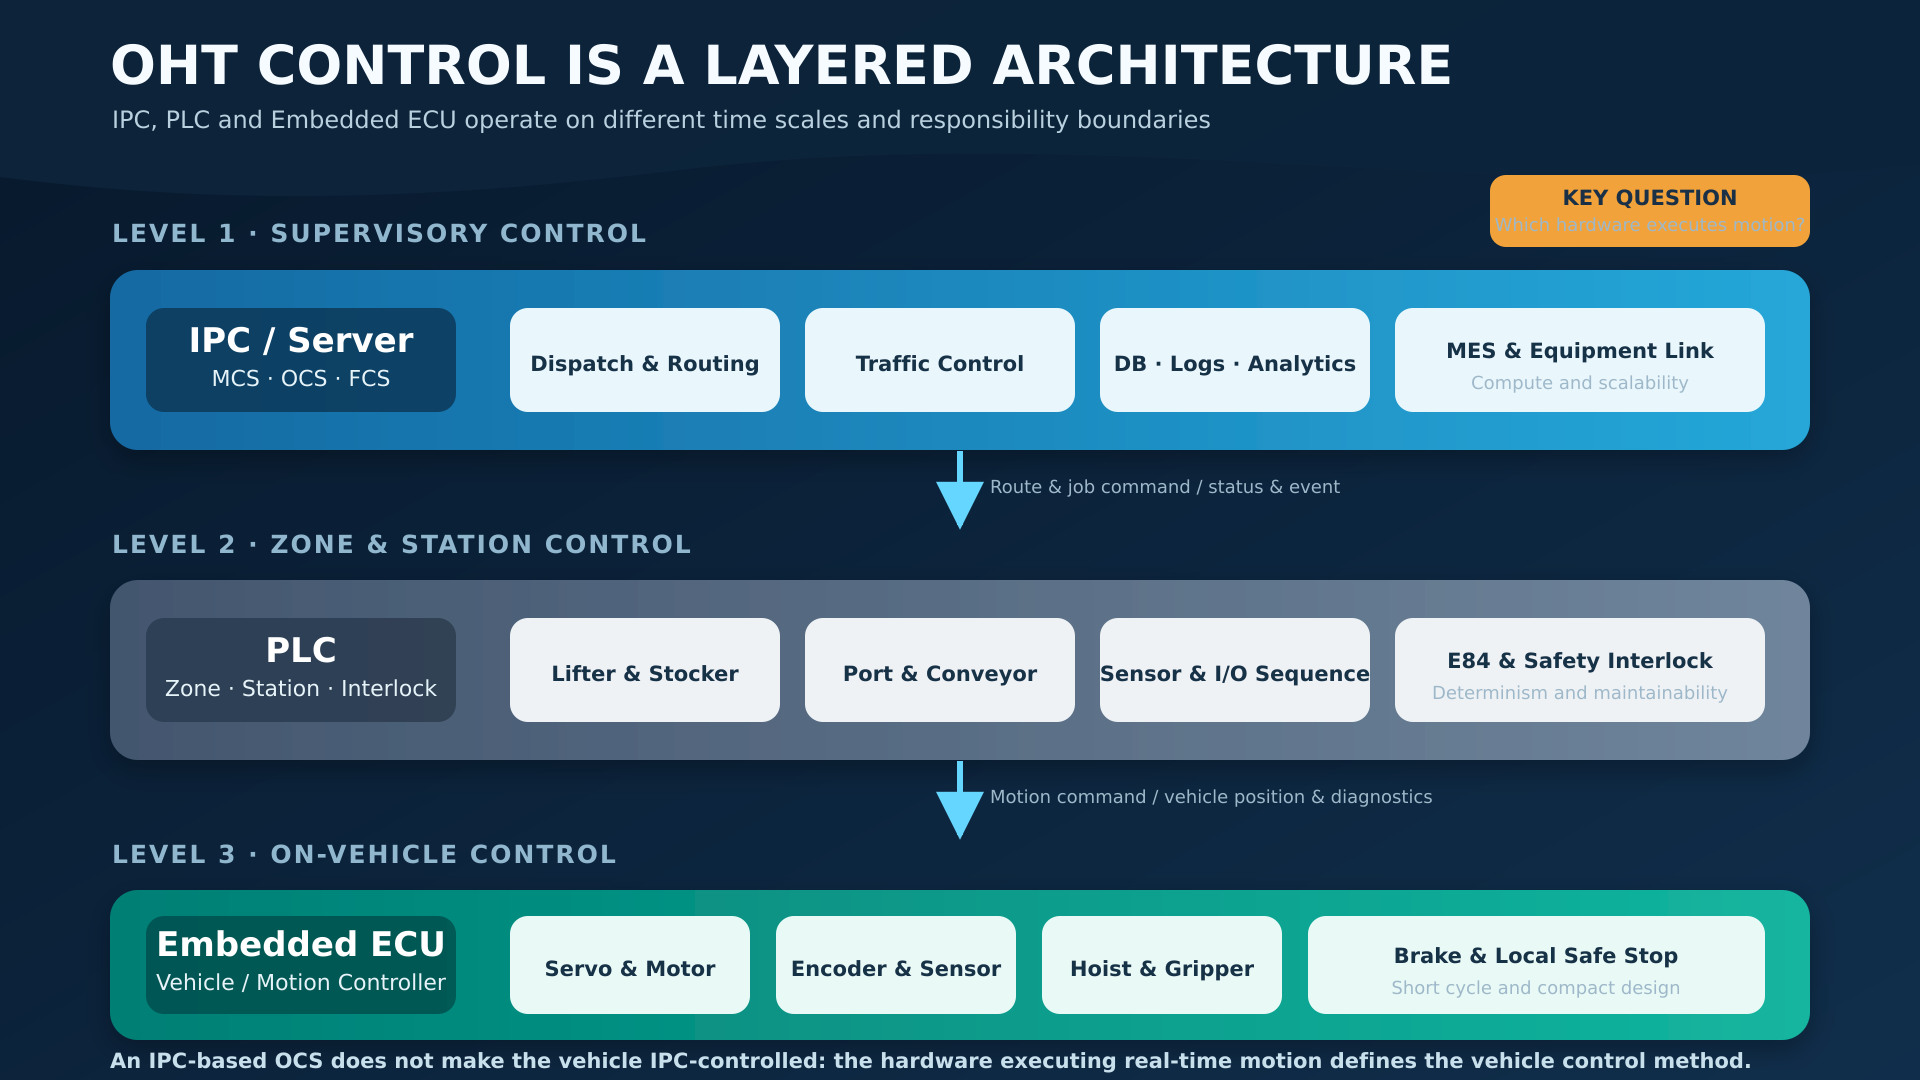
1. 먼저 바로잡을 오해: OHT의 제어 방식은 한 가지가 아니다
OHT 한 대가 움직이는 모습을 보면 차량 안의 컨트롤러 하나가 모든 것을 처리하는 것처럼 보인다. 실제 팹에서는 생산계획을 전달하는 MES, 물류 요청을 관리하는 MCS, 차량을 배차하는 OCS, 구간·스테이션 설비, 차량 탑재 모션 제어기가 계층적으로 연결된다.
세메스의 공개 특허도 MCS가 물류 명령을 OCS에 전달하고, OCS가 경로와 차량을 선정해 무선으로 이송 명령을 내리며, 차량 내부 모션 제어기가 속도·위치·토크를 제어하는 구조를 설명한다. 즉 상위 시스템과 같은 네트워크에 연결됐다는 사실은 차량 컨트롤러의 하드웨어가 같다는 의미가 아니다.
생산계획·Lot 우선순위
물류 요청·목적지 관리
배차·경로·교통제어
분기·포트·인터록
주행·호이스트·브레이크
일반적인 기능 계층의 예시이며 실제 명칭과 분할 범위는 제조사·팹에 따라 다르다.
2. PLC·IPC·Embedded ECU 핵심 비교
| 항목 | PLC | IPC / PC-based Control | Embedded ECU |
|---|---|---|---|
| 핵심 구조 | 산업용 PLC CPU와 I/O 모듈 | 산업용 PC + OS/실시간 확장 | MCU·SoC + 펌웨어/RTOS |
| 강한 업무 | 시퀀스·인터록·안전 I/O | 경로·배차·DB·UI·AI 분석 | 모터·센서·브레이크·호이스트 |
| 실시간성 | 주기적·결정론적 스캔 | RTOS·실시간 커널 적용 시 확보 | 짧은 주기의 로컬 제어에 유리 |
| 프로그래밍 | Ladder·ST·FBD | C/C++·C#·Python·IEC 언어 | C/C++·RTOS·모델 기반 개발 |
| 확장성 | I/O와 설비 모듈 확장에 강함 | 연산·저장·네트워크 확장에 강함 | 제품별 최적화에는 강하나 범용 확장은 제한 |
| 유지보수 | 현장 기술자가 진단하기 쉬움 | 로그·원격진단·분석에 유리 | 전용 도구와 펌웨어 지식 필요 |
| 대표 적용 위치 | Lifter·Stocker·Port·분기 설비 | MCS·OCS·모니터링·Edge 서버 | OHT 차량 탑재 제어기 |
| 주요 위험 | 복잡한 최적화·데이터 처리 한계 | OS 장애·패치·사이버보안 | 폐쇄성·디버깅·업데이트 관리 |
3. PLC 방식: 고정 설비와 안전 시퀀스의 강자
PLC는 입력을 읽고, 프로그램을 실행하고, 출력을 갱신하는 스캔 사이클을 반복한다. 동작 순서가 명확하고 I/O 인터록이 많은 설비에서 검증하기 쉽다. OHT 시스템에서는 차량 자체보다 리프터, 스토커, 컨베이어, 유지보수 구간, 도어와 포트 인터록에 잘 맞는다.
장점은 현장 엔지니어가 Ladder로 상태를 추적하기 쉽고 산업용 모듈의 수명이 길다는 것이다. 반면 수천 대 차량의 동적 경로 최적화, 대규모 로그 분석, AI 배차를 한 PLC에 집중시키는 것은 비용과 소프트웨어 구조 측면에서 비효율적이다.
고정형 리프터·스토커에는 PLC가 적합하더라도, 같은 기업의 OHT 차량과 OCS가 동일한 플랫폼을 쓴다는 뜻은 아니다. 제조사 자료가 제어 하드웨어를 명시하지 않으면 설비별로 별도 확인해야 한다.
4. IPC 방식: 복잡한 연산과 시스템 통합의 중심
IPC는 산업 환경에 맞춘 PC 하드웨어에 범용 OS 또는 실시간 확장을 결합한다. 데이터베이스, 네트워크, 시각화, 최적화 알고리즘을 한 플랫폼에서 구현하기 쉬워 OCS·FCS·모니터링 서버에 적합하다. PC 기반 제어는 EtherCAT과 실시간 런타임을 사용하면 모션제어까지 통합할 수 있지만, 단순히 PC를 사용한다고 자동으로 결정론이 확보되는 것은 아니다.
IPC의 가장 큰 장점은 프로그래밍 언어 선택과 컴퓨팅 자원의 폭이다. 그래프 기반 최단경로, 혼잡 예측, 디지털 트윈, AI 배차, 시계열 로그 분석은 PLC보다 구현하기 쉽다. 대신 OS 업데이트, 보안 패치, 저장장치 수명, 프로세스 충돌과 부팅 시간을 시스템 설계에 포함해야 한다.
5. Embedded ECU 방식: 차량 안에서 즉시 판단한다
Embedded ECU는 차량에 탑재되는 전용 제어 보드라는 의미로 사용하는 것이 가장 정확하다. 다만 ECU는 자동차 산업에서 빌려온 편의상 표현이며, OHT 공개문서에서는 보통 vehicle controller, motion controller, control unit이라는 용어를 더 많이 쓴다. 이 제어기는 주행 모터, 엔코더, 위치 센서, 장애물 감지, 브레이크, 호이스트와 그립을 짧은 주기로 제어하고, 상위 OCS와 통신이 잠시 끊겨도 안전 정지와 기본 보호 로직을 수행해야 한다.
세메스 특허는 차량 내부 모션 제어기가 전후 구동부의 서보 드라이버와 속도·토크·전류 제어를 다루는 구조를 제시하며, 다른 특허는 센서 신호로 주행·호이스트 모듈을 제어해 FOUP 진동을 줄이는 기능을 설명한다. 이는 기능적으로 차량 로컬 ECU에 해당하지만, 공개문서에는 실제 MCU·CPU·OS 모델이 나타나지 않는다.
ECU는 소형·저전력·빠른 부팅과 대량 복제에 유리하다. 반면 펌웨어 변경은 형상관리, 부트로더, 롤백, 사이버보안과 수천 대 동시 배포 전략이 필요해 초기 개발 난도가 가장 높다.
6. 결국 가장 현실적인 구조는 하이브리드다
| 제어 계층 | 권장 플랫폼 | 주요 업무 | 고장 시 원칙 |
|---|---|---|---|
| MCS·OCS | IPC·서버 클러스터 | 배차·경로·교통·이력 | 이중화·Failover |
| 구간·스테이션 | PLC 또는 Industrial Edge | 포트·분기·도어·E84 인터록 | 안전 상태 유지 |
| 차량 제어 | Embedded ECU | 주행·호이스트·센서·브레이크 | 로컬 감속·정지 |
| 서보·Safety | 전용 Drive·Safety MCU/PLC | 전류·토크·STO·비상정지 | 통신과 무관한 안전 차단 |
SEMI E84도 캐리어 핸드오프를 상위 Host가 직접 제어하는 것이 아니라 능동 장비와 수동 장비가 관리한다고 명시한다. 즉 시간에 민감한 핸드오프와 안전 인터록은 상위 서버에만 의존하지 않고 현장 제어 계층에서 완결돼야 한다.
7. 주요 OHT 기업의 공개 제어 구조
| 기업 | 공개된 사실 | 기능상 해석 | 확정할 수 없는 것 |
|---|---|---|---|
| Daifuku | 공식 자료에서 Material Control System과 OHT Controller를 별도 고급 AMHS 컨트롤러로 소개 | 상위 관제와 차량·설비 제어가 분리된 계층형 구조 | 차량 CPU, PLC·IPC 브랜드, OS |
| Murata Machinery | SKY RAV가 실시간 통신으로 충돌을 방지하고 복수 차량의 최적 순서를 제어한다고 설명 | 중앙 교통제어와 차량 로컬 제어의 분산형 구조 | PLC·IPC·ECU의 구체 모델과 분담 범위 |
| SEMES | 특허에 MCS–OCS–무선 차량 명령, 차량 모션 제어기·서보 제어·진동 제어가 제시됨 | 서버형 관제와 차량 탑재 ECU 기능의 하이브리드 구조 | 상용 제품의 실제 CPU·OS·소프트웨어 스택 |
| SFA | OHT-OCS의 AI 기반 실시간 경로 선택·차량 배정과 OHT의 자기위치 인식·무선통신을 공개 | 상위 연산형 OCS와 차량 로컬 기능의 분산 구조 | OHT 차량이 PLC인지 IPC인지 여부 |
| Clean Factomation | Daifuku 계열사로 OHT·Stocker·Conveyor 등 반도체 AMHS 제품군을 공급 | Daifuku AMHS 아키텍처와 연계되는 국내 구축·서비스 거점 | 제품별 제어 하드웨어 상세 |
공개문서에 CPU·OS·PLC 모델이 없으면 “IPC 방식 채택” 또는 “PLC 방식 채택”이라고 쓰기보다, “IPC에 적합한 상위 관제 기능”, “PLC에 적합한 고정 설비 기능”, “ECU형 차량 로컬 제어 기능이 확인된다”고 표현하는 것이 정확하다.
8. 동일한 상위시스템에서 운영되면 모두 IPC 제어 OHT인가?
아니다. 상위 OCS가 IPC나 서버에서 실행되더라도 차량 내부가 MCU 기반 ECU이면 그 차량의 실시간 모션은 Embedded 방식이다. 반대로 차량 내부에 산업용 PC가 있어도 브레이크와 안전정지는 별도의 Safety MCU나 드라이브가 담당할 수 있다.
분류하려면 다음 네 가지를 따로 확인해야 한다.
- 제어 프로그램이 실제로 실행되는 하드웨어
- 모터·센서 I/O가 직접 연결된 컨트롤러
- 통신이 끊겼을 때 감속·정지를 결정하는 장치
- 안전기능과 일반 운전기능의 분리 구조
9. 프로그래밍이 쉬운 방식은 무엇인가?
- 시퀀스와 현장 유지보수: PLC가 가장 쉽다.
- 경로 알고리즘·UI·DB·AI: IPC가 가장 생산적이다.
- 고속 모션·소형화·대량 양산: Embedded ECU가 가장 효율적이지만 개발 난도는 높다.
따라서 “프로그래밍이 쉬워서 IPC가 더 좋다”는 표현은 절반만 맞다. 범용 소프트웨어 개발은 IPC가 편하지만, 안전한 I/O 시퀀스는 PLC가 더 직관적이며, 차량 단가와 전력·부팅시간을 최적화하려면 Embedded가 유리하다.
10. 개발비·유지보수 난이도 정량 비교
아래 지수는 특정 제품의 견적이 아니라 동일한 OHT 기능을 새로 구현한다고 가정한 상대평가 모델이다. 1점은 부담이 낮고 5점은 부담이 높다. 실제 비용은 차량 수량, Safety 등급, 이중화, 인증 범위와 기존 표준 자산에 따라 달라진다.
| 부담 지수 · 낮을수록 유리 | PLC | IPC | Embedded ECU | 판단 근거 |
|---|---|---|---|---|
| 초기 소프트웨어 개발 | 2 | 3 | 5 | PLC는 표준 시퀀스, ECU는 드라이버·RTOS·부트로더까지 필요 |
| 전용 하드웨어 개발 | 1 | 1 | 5 | PLC·IPC는 상용품 조합 가능, ECU는 보드 설계·검증이 필요 |
| 대량 양산 시 장치 단가 | 4 | 5 | 2 | 전용 ECU는 개발비 회수 후 차량당 BOM 최적화에 유리 |
| 현장 고장 진단 | 1 | 2 | 4 | PLC는 상태 모니터링이 직관적, ECU는 전용 진단도구 의존 |
| 기능 변경·알고리즘 확장 | 3 | 1 | 4 | IPC는 언어·라이브러리·저장공간 선택 폭이 가장 큼 |
| 대규모 버전·패치 관리 | 3 | 3 | 5 | 수천 대 ECU는 롤백·호환성·중단 없는 배포 설계가 중요 |
| 용도별 적합도 · 100점 | PLC | IPC | Embedded ECU | 우선 선택 |
|---|---|---|---|---|
| 고정 설비·인터록 | 95 | 75 | 65 | PLC |
| OCS 경로·배차·데이터 | 55 | 95 | 50 | IPC |
| 차량 모션·센서 제어 | 75 | 80 | 95 | Embedded ECU |
| 소형화·저전력·양산 | 45 | 50 | 95 | Embedded ECU |
| 현장 변경·직관적 진단 | 95 | 85 | 60 | PLC |
단일 종합점수로 승자를 정할 수는 없다. 초기 개발과 현장 정비는 PLC, 상위 알고리즘과 데이터 통합은 IPC, 차량 양산과 짧은 모션 주기는 Embedded ECU가 유리하므로 계층별 최적 조합이 전체 비용을 낮춘다.
11. 차세대 OHT 제어의 방향
미래 OHT는 상위 관제의 AI화와 차량의 지능화가 동시에 진행될 가능성이 높다. OCS는 혼잡 예측·동적 배차·디지털 트윈을 처리하고, 차량 ECU는 진동·휠슬립·센서 이상을 현장에서 진단한다. 다만 AI가 안전정지를 직접 독점하기보다는 검증된 Safety 회로와 결정론적 제어가 최종 보호 계층으로 남는 구조가 현실적이다.
핵심 경쟁력은 특정 컨트롤러 브랜드가 아니라 계층 간 책임 분리, 통신 지연을 견디는 로컬 자율성, 장애 격리, 대규모 소프트웨어 배포다. OHT를 평가할 때는 “PLC냐 IPC냐”보다 어떤 기능을 어느 계층에서, 어떤 고장 가정으로 수행하는지를 먼저 물어야 한다.
참고 자료
- Daifuku — Cleanroom AMHS, Material Control System & OHT Controller
- Murata Machinery — SKY RAV 실시간 통신 및 복수 차량 제어
- SEMES — OHT 차량 모션 제어 특허 KR102526930B1
- SEMES — OHT 진동 제어 특허 KR20220057013A
- SFA — AI 기반 OHT-OCS
- SFA — 반도체 Clean Logistics System
- SEMI E82 — AMHS Host 인터페이스와 상태 모델
- SEMI E84 — 캐리어 핸드오프 병렬 I/O 인터페이스
- SEMI E88 — Stocker SEM
- Beckhoff — EtherCAT 기반 PC 제어 참고
기업별 공개 제품·특허에서 확인되는 기능만 확정 사실로 사용했다. ‘IPC에 적합’, ‘ECU형 구조’와 같은 표현은 제어 기능을 기준으로 한 공학적 분류다. 제조사가 공개하지 않은 실제 CPU, OS, PLC 브랜드와 상용 제품별 소프트웨어 구조는 공개자료만으로 확인할 수 없다.
'SYSTEMS' 카테고리의 다른 글
| [digital twin-5] 디지털 트윈 시장 어디까지 성장할까? 핵심 기업과 투자 포인트 (0) | 2026.03.23 |
|---|---|
| [digital twin-4] 디지털 트윈은 어디에 쓰일까? 제조·항공·반도체 실제 사례 총정리 (0) | 2026.03.23 |
| [digital twin-3] 디지털 트윈 시스템 구조 완전 해부: 센서부터 시뮬레이션까지 (0) | 2026.03.22 |
| [digital twin-2] 디지털 트윈은 어떻게 구현할까? 기계공학 필수 이론 총정리 (0) | 2026.03.21 |
| [digital twin-1] 디지털 트윈이 뭐길래? 기계공학이 바꾸는 ‘가상 설계’의 시대 (0) | 2026.03.21 |


