Brooks Automation 기술분석: OHT 다음, 웨이퍼를 공정 챔버까지 운반하는 자동화 기술
OHT가 FOUP을 공정장비 앞에 내려놓으면 반도체 물류가 끝나는 것처럼 보인다. 그러나 실제 공정은 그때부터 다시 시작된다. FOUP을 Load Port에 정밀하게 도킹하고, 웨이퍼 위치를 확인한 뒤, EFEM의 대기로봇과 Load Lock을 거쳐 진공로봇이 웨이퍼를 공정 챔버로 운반해야 한다. Brooks Automation은 바로 이 장비 인터페이스와 Tool-inside 자동화를 전문으로 하는 기업이다.
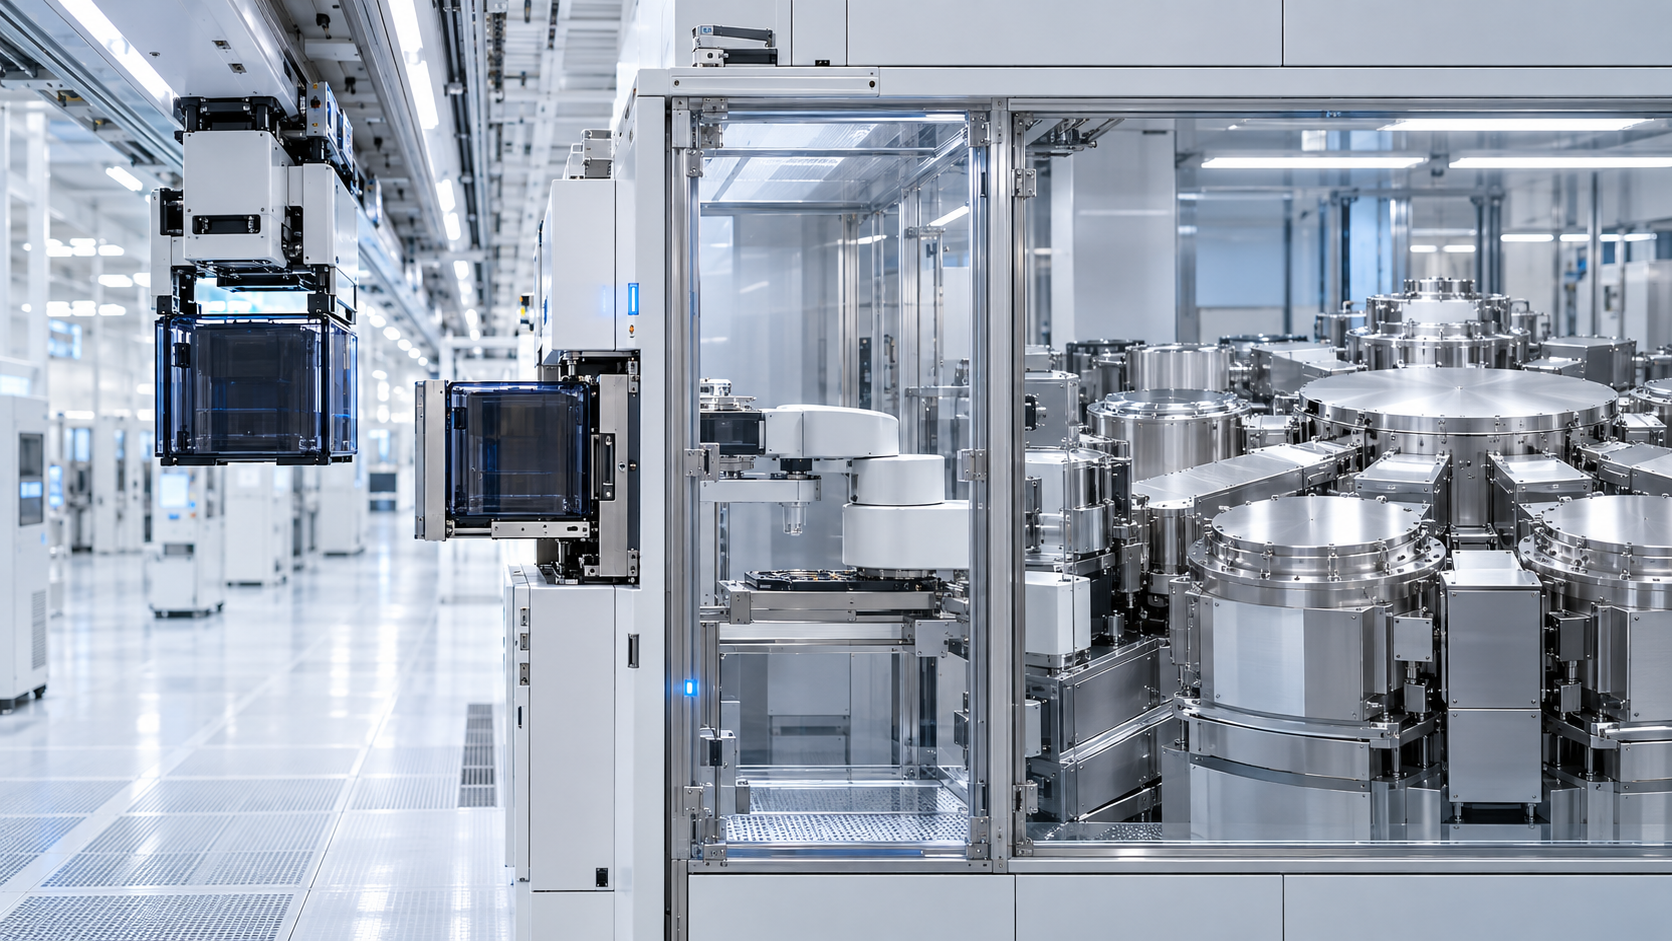
- 핵심영역: Load Port·EFEM·Atmospheric Robot·Load Lock·Vacuum Robot
- 주요대상: 웨이퍼·Reticle·FOUP·첨단패키징 기판
- 기술가치: Particle·정렬오차·Handling Time을 낮추면서 Tool Throughput과 Uptime을 높이는 것
- 시리즈 차별점: Fab-wide FOUP 물류에서 Tool-inside 웨이퍼 물류로 분석범위 확장
- 핵심판단: Brooks는 Daifuku·Muratec의 직접 대체재보다 공정장비 접점에서 연결되는 보완적 자동화 기업에 가깝다.
- 왜 Brooks Automation인가
- FAB 물류와 Tool-inside 자동화의 경계
- OHT에서 공정 챔버까지의 웨이퍼 이동
- Load Port와 EFEM
- Load Lock과 Vacuum Robot
- Reticle·FOUP 오염제어
- HBM·첨단패키징 자동화
- Brooks·SEMES·Daifuku·Muratec 상세 비교
- 설치기반과 글로벌 대응
- 기술적 진입장벽
- 성장기회와 리스크
- Thomas’s Engineering Insight
1. 왜 Brooks Automation인가
앞선 시리즈에서 SFA는 종합 제조·물류자동화, Daifuku는 대규모 Fab-wide AMHS, Murata Machinery는 정밀한 OHT·Storage·Buffer, SEMES는 공정장비와 Line Automation을 다뤘다. Brooks를 추가하면 물류자동화의 마지막 경계인 공정장비 내부의 웨이퍼 이송까지 연결된다.
Brooks는 1978년부터 반도체 자동화 분야에서 사업을 전개해 왔으며, 공식적으로 전 세계 반도체와 첨단패키징 FAB에서 10만 대가 넘는 자동화 솔루션이 가동 중이라고 설명한다. 사업영역은 Vacuum Automation, Interface Automation, Advanced Packaging, Reticle Management, Contamination Control 등으로 구성된다.
OHT가 FOUP을 장비 앞에 내려놓은 다음, 웨이퍼는 어떤 인터페이스와 로봇을 거쳐 진공 공정 챔버까지 이동하는가?
2. FAB 물류와 Tool-inside 자동화의 경계
반도체 자동화는 운반대상과 환경에 따라 두 층으로 나눠볼 수 있다. Fab-wide AMHS는 여러 장의 웨이퍼가 들어 있는 FOUP을 장비 사이에서 운반한다. 반면 Tool-inside Automation은 FOUP 안의 웨이퍼를 한 장씩 꺼내 공정 모듈로 이동시킨다.
| 구분 | Fab-wide AMHS | Tool-inside Automation |
|---|---|---|
| 운반단위 | FOUP·Reticle Pod·Carrier | 개별 Wafer·Reticle·Substrate |
| 주요설비 | OHT·OHS·Stocker·Buffer | Load Port·EFEM·Load Lock·Robot |
| 환경 | Cleanroom 대기환경 | 대기·진공 경계 |
| 핵심 KPI | Delivery Time·Congestion·Availability | Particle·Alignment·Cycle Time·Uptime |
| 대표기업 | Daifuku·Muratec·SEMES | Brooks Automation |
이 둘의 경계가 바로 OHT–Load Port Handoff다. OHT와 공정장비가 서로 준비상태와 이재상태를 확인하는 통신에는 일반적으로 SEMI E84 인터페이스가 사용된다. 하지만 E84 신호가 정상이라고 해서 전체 이송이 끝난 것은 아니다. FOUP 도킹, Door Open, Wafer Mapping, Robot Pick까지 연속해서 성공해야 공정 투입이 가능하다.
3. OHT에서 공정 챔버까지의 웨이퍼 이동
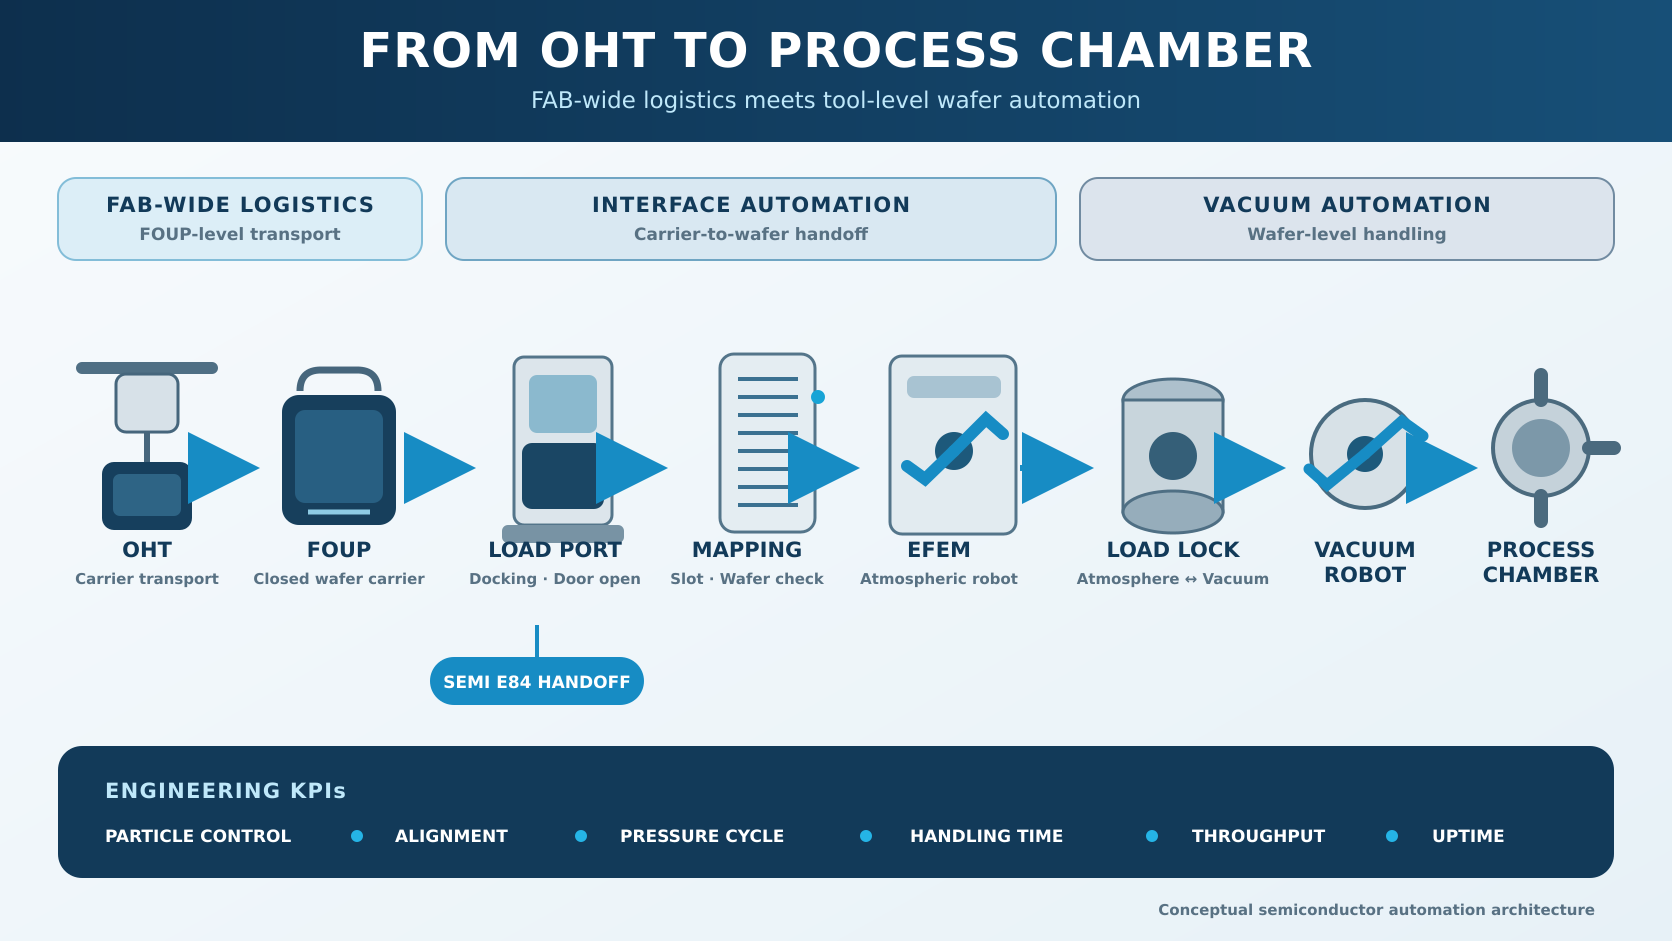
- OHT Delivery: OHT가 밀폐된 FOUP을 장비 Load Port에 전달한다.
- Docking: Load Port가 FOUP을 정위치에 고정하고 Door를 개방한다.
- Mapping: 웨이퍼의 Slot 존재 여부, 중복 적재와 위치 이상을 확인한다.
- Atmospheric Transfer: EFEM의 대기로봇이 웨이퍼를 Load Lock으로 운반한다.
- Pressure Transition: Load Lock이 대기압에서 공정 진공도로 전환된다.
- Vacuum Transfer: 진공로봇이 웨이퍼를 각 Process Chamber로 배분한다.
- Return Flow: 공정이 끝난 웨이퍼는 역순으로 원래 FOUP에 복귀한다.
4. Load Port와 EFEM: Carrier에서 Wafer로 바뀌는 지점
Load Port는 단순한 FOUP 받침대가 아니다. FOUP의 위치를 정렬하고 Door를 개방하며, 장비 내부 청정환경을 외부로부터 보호하는 기계·전기·통신 인터페이스다. Brooks는 Vision LEAP와 SMIF VersaPort 계열을 Interface Automation 제품군으로 제시한다.
EFEM(Equipment Front End Module)은 Load Port와 공정장비 본체 사이의 대기환경 이송 모듈이다. 내부에는 Atmospheric Robot, Wafer Aligner, Mapping Sensor와 Filter가 배치될 수 있다. 이 구간에서 웨이퍼 중심과 Notch 방향을 정렬하지 못하면 이후 공정의 위치정밀도와 장비 가동률이 동시에 나빠진다.
OHT의 정차정밀도와 Load Port의 도킹 허용오차는 서로 다른 사양이지만 실제 Handoff에서는 하나의 오차체인으로 작동한다. OHT 위치오차, Hoist 흔들림, FOUP 변형, Kinematic Coupling과 Clamp 반복정밀도를 함께 관리해야 한다.
5. Load Lock과 Vacuum Robot
Load Lock은 대기환경의 웨이퍼를 진공 공정영역으로 넘기는 압력 전환실이다. 공정 챔버 전체를 매번 대기압으로 되돌리지 않고 작은 Load Lock만 Pump-down·Vent함으로써 Cycle Time과 오염위험을 줄인다.
진공에서는 공기저항보다 윤활, Outgassing, 열변형, 진동과 Particle이 더 중요한 설계조건이 된다. 진공로봇은 여러 챔버 사이에서 웨이퍼를 빠르고 반복정밀하게 이송해야 하며, 한 번의 Mis-pick이나 충돌이 여러 Process Module의 정지를 유발할 수 있다. 따라서 최고속도보다 반복정밀도·평균고장간격·복구성·진공청정도가 실제 생산가치를 좌우한다.
Brooks는 MagnaTran과 LEAP 진공로봇, Marathon 진공시스템·EFEM·Load Port 플랫폼을 제공하며, 대기와 진공환경을 연결하는 Tool Automation을 핵심영역으로 삼고 있다.
6. Reticle·FOUP 오염제어
선단공정에서는 웨이퍼뿐 아니라 Reticle과 Carrier의 오염도 수율을 좌우한다. Brooks는 EUV Reticle Load Port·Reticle Storage, FOUP 세정·검사, Carrier Metrology와 AMC 분석을 포함한 Contamination Control 솔루션을 전개한다.
오염제어의 본질은 세정장비 한 대가 아니다. 측정 → 세정 → 건조 → 재측정 → 보호·보관이 폐루프를 이루어야 한다. 특히 EUV Reticle은 높은 자산가치와 민감한 표면특성 때문에 이송충격, Particle과 환경노출을 함께 관리해야 한다.
7. HBM·첨단패키징 자동화
첨단패키징에서는 운반대상이 원형 웨이퍼로만 제한되지 않는다. 얇아진 Wafer, Warpage가 있는 Substrate, Panel, Film과 Die Tray까지 처리해야 한다. Brooks는 Marathon Transport·Sorter, Vision Mapping과 Dynamic Pick을 통해 다양한 기판의 위치와 변형상태를 측정하고 Handling을 조정하는 방향을 제시한다.
HBM과 Chiplet 생산이 확대될수록 자동화장비에는 다음 요구가 커진다.
- 얇은 웨이퍼와 대형 패널의 휨을 고려한 End-effector 설계
- Vision 기반 위치·높이·변형 보정
- Die·Tray·Wafer가 혼재하는 다품종 Handling
- 접합·검사장비 사이의 짧은 Cycle Time
- Particle과 접촉손상을 동시에 줄이는 Motion Profile
8. Brooks·SEMES·Daifuku·Muratec 상세 비교
네 기업은 모두 반도체 자동화를 다루지만 동일한 시장에서 같은 제품으로 경쟁하는 것은 아니다. 비교의 기준은 기업 규모가 아니라 어떤 물체를 어느 환경에서 어디까지 운반하는가다.
| 비교항목 | Brooks Automation | SEMES | Daifuku | Murata Machinery |
|---|---|---|---|---|
| 핵심 자동화 층 | Tool Interface·Tool-inside | Process Tool + Line Automation | Fab-wide AMHS | Fab-wide·Tool-front Logistics |
| 주 운반단위 | 개별 Wafer·Reticle·Substrate | FOUP·Carrier, 공정장비 내부 Wafer | FOUP·Reticle Pod·대형기판 Carrier | FOUP·Carrier·Cleanroom Material |
| 대표 하드웨어 | Load Port·EFEM·Vacuum Robot·Sorter | OHT·Storage + Clean·Photo·Etch 장비 | Cleanway·Reticle Cleanway·Clean Stocker | SKY RAV·AS/RS·AGV·Conveyor |
| 대표 제어범위 | 장비 내부 Motion·Mapping·Workflow | 공정장비 제어 및 Line 물류제어 | MCS·Fleet·Route·Stocker Scheduling | Fleet·Transport·Storage Control |
| 진공 Handling | 핵심사업 | 공정장비 내부에 포함되지만 공개 비교범위 제한 | 핵심사업 아님 | 핵심사업 아님 |
| Load Port·EFEM | 핵심사업 | 공정장비 Interface 관점 | OHT Handoff 상대 Interface | OHT Handoff 상대 Interface |
| 공정장비 보유 | Robot·Module·Platform 중심 | Clean·Photo·Etch·Test·Package | 없음—물류시스템 중심 | 반도체 공정장비보다 물류시스템 중심 |
| 보관·Buffer | Reticle Storage·Near-tool Buffer | Storage 제품군 | Clean Stocker·N₂ Purge·Zip Tower | AS/RS·Overhead Buffer·Shuttle |
| 오염제어 | FOUP·Reticle 세정·검사·Metrology | 세정공정장비 + Clean 물류요구 | 저발진·저진동·N₂ Purge | 비접촉급전·Clean 환경설계 |
| 첨단패키징 연결 | Wafer·Panel·Film·Tray Handling | Package·Test 장비와 Line Automation | 후공정 대형·중량기판 AMHS까지 확장 | Clean 물류 확장 가능, 공개 특화정보 제한 |
| 핵심 KPI | Particle·Repeatability·Cycle Time·Uptime | Process Performance·Tool Utilization·Transport | Delivery Time·Throughput·Fleet Availability | JIT·Buffer Efficiency·Clean Transport |
| 대표 강점 | OEM 내장형 정밀·진공 자동화 | 공정장비와 국산 OHT를 함께 보유 | 대규모 글로벌 Fab-wide 구축경험 | 정밀한 운송·보관·Buffer 설계 |
| 분석 시 주의점 | AMHS 회사와 직접 시장점유율 비교 곤란 | 공정·물류 통합 최적화의 공개근거 제한 | 고객별 제어알고리즘 상세 비공개 | 반도체 전용 세부제품 공개범위 제한 |
Daifuku와 Muratec이 FOUP을 어느 장비로 언제 보낼지 최적화한다면, Brooks는 도착한 FOUP에서 웨이퍼를 꺼내 어느 챔버로 얼마나 깨끗하고 정확하게 보낼지 해결한다. SEMES는 두 영역을 모두 이해할 수 있는 제품 포트폴리오를 갖지만, 양쪽을 하나의 상용 통합 최적화 솔루션으로 제공한다는 공개근거는 제한적이다.
9. 설치기반과 글로벌 대응
Brooks는 공식적으로 10만 대 이상의 자동화 솔루션이 반도체·첨단패키징 FAB에서 운용되고 있다고 밝힌다. Interface Automation 자료에는 300mm Load Port 설치기반 1만 대 이상, 25개 장비 OEM에 적용된 Reticle Interface, 50개 이상의 OEM을 지원하는 200mm SMIF Interface가 제시된다.
이 수치는 동일기종 판매대수나 시장점유율과 같은 의미는 아니다. 하지만 다수 OEM과 FAB에서 반복적으로 Qualification을 통과하고 현장 Service Data를 확보했다는 점은 장비 자동화기업의 중요한 자산이다. 한국에도 화성·용인 거점이 있어 주요 반도체 고객과 현장지원 접근성을 확보하고 있다.
10. 기술적 진입장벽
- 진공 Motion 기술: 진공윤활·Outgassing·열변형 조건에서 반복정밀도 확보
- Contamination Control: Robot Motion과 Material 선택이 Particle 성능에 직접 연결
- Interface 표준: FOUP·SMIF·Reticle Pod와 다양한 OEM Tool Interface 대응
- Application Engineering: Wafer뿐 아니라 Panel·Film·Tray별 End-effector와 Motion 최적화
- Reliability Data: 24시간 양산환경에서 축적된 고장·복구·부품수명 데이터
- Qualification Cost: 고객 장비에 내장되는 부품은 변경비용과 재검증 부담이 크기 때문에 검증된 공급사가 유리
11. 성장기회와 리스크
| 성장기회 | 리스크 |
|---|---|
| AI·HBM 투자와 첨단패키징 자동화 확대 | 반도체 CAPEX Cycle과 장비수요 변동 |
| EUV·선단공정의 Reticle 오염제어 강화 | 대형 장비 OEM과 고객 집중도 |
| Wafer·Panel·Film을 아우르는 Handling 수요 | 고객 내재화와 경쟁 로봇·모듈업체 |
| 설치장비 Service·Retrofit·Predictive Diagnostics | 비상장기업으로서 외부 재무정보 제한 |
Brooks의 경쟁력은 Robot 한 축의 속도만으로 평가하기 어렵다. 고객 장비 안에 깊게 통합되는 제품 특성상 실제 경쟁력은 Qualification 이력, Application Engineering, Spare Parts, Field Service와 수십 년간 축적한 신뢰성 데이터의 결합에서 나온다.
12. Thomas’s Engineering Insight
① FAB 생산성은 OHT와 공정장비를 따로 최적화해서 완성되지 않는다.
OHT Delivery Time을 줄여도 Load Port가 대기하거나 EFEM·Load Lock이 병목이면 Tool Utilization은 오르지 않는다.
② Handoff는 설비 간 책임경계이자 가장 중요한 시스템 통합 지점이다.
OHT Vendor, Process Tool OEM, Host·MCS와 FAB 운영조직의 사양이 만나는 곳에서 Interlock, Timeout과 Recovery Scenario가 결정된다.
③ 다음 단계는 데이터 기반 공동 최적화다.
AMHS ETA, Load Port 상태, EFEM Queue, Load Lock Pressure Cycle과 Chamber Recipe 완료시점을 함께 예측하면 FOUP의 조기·지연 도착을 줄일 수 있다.
④ Brooks의 진짜 경쟁자는 단일 로봇업체만이 아니다.
장기적으로는 로봇·Interface를 자체 설계하는 장비 OEM, 모듈형 플랫폼업체, Vision·Motion 제어기업과 경쟁하면서 동시에 이들과 협력해야 한다.
결론: FAB 물류와 공정기술을 연결하는 마지막 1미터
Daifuku와 Muratec이 수백·수천 대 OHT의 흐름을 최적화한다면 Brooks는 공정장비 앞에서 시작되는 마지막 1미터를 담당한다. 하지만 이 1미터 안에는 FOUP 도킹, Wafer Mapping, 정렬, 대기·진공 전환, Robot Motion과 Contamination Control이 밀집돼 있다.
반도체 자동화의 성능은 OHT 최고속도나 Robot Cycle Time 하나로 결정되지 않는다. FOUP가 장비에 도착하는 순간부터 웨이퍼가 공정을 마치고 다시 FOUP으로 돌아오는 전체 시간을 하나의 시스템으로 관리하는 것이 다음 세대 FAB 자동화의 핵심이다. Brooks Automation은 그 연결부를 이해하기에 가장 적합한 기업이다.


